முக்கியக் கண்டுபிடிப்புகள்
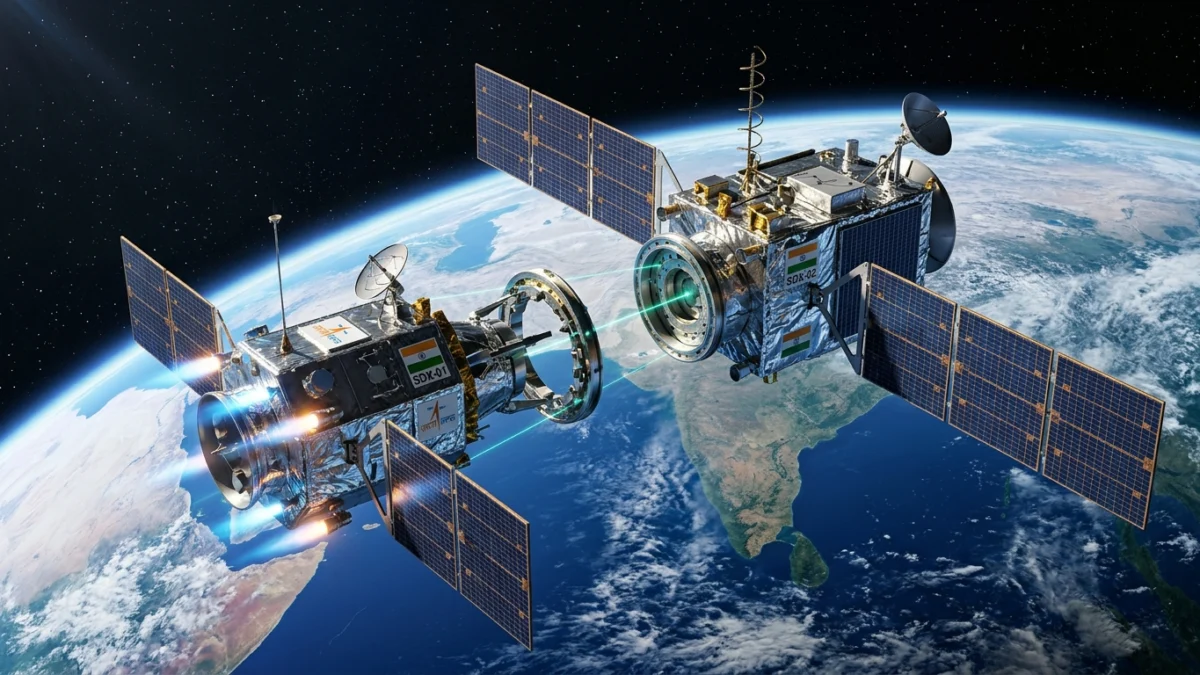
- இஸ்ரோவின் பிஎஸ்எல்வி-சி60 ராக்கெட் மூலம் 470 கி.மீ உயரத்தில் ஏவப்பட்ட சேசர் (SDX01) மற்றும் டார்கெட் (SDX02) ஆகிய இரு செயற்கைக்கோள்கள் விண்வெளியில் வெற்றிகரமாக இணைக்கப்பட்டன.
- விநாடிக்கு 7.5 கி.மீ என்ற அசுர சுற்றுப்பாதை வேகத்தில், லேசர் ராடார் மற்றும் ஆப்டிகல் சென்சார்கள் வழிகாட்டலில் மில்லிமீட்டர் துல்லியத்துடன் பாரதிய டாக்கிங் சிஸ்டம் (BDS) மென்-இணைப்பை நிகழ்த்தியது.
- அமெரிக்கா, ரஷ்யா மற்றும் சீனாவிற்குப் பிறகு விண்வெளியில் சுயமாகச் செயற்கைக்கோள்களை இணைக்கும் (In-Space Docking) அதிநுட்ப ஆற்றலைப் பெற்ற உலகின் 4-வது நாடாக இந்தியா உருவெடுத்துள்ளது.
இரண்டு துப்பாக்கித் தோட்டாக்கள் எதிரெதிரே விநாடிக்கு ஏழு கிலோமீட்டர் வேகத்தில் பாய்ந்து வருகின்றன. அவை ஒன்றோடொன்று மோதிச் சிதறிவிடக் கூடாது; அதே சமயம் காற்றில் நேருக்கு நேர் சந்தித்து, ஒரு தோட்டா மற்றொரு தோட்டாவின் நுனியை மிக மென்மையாகத் தொட்டு, கச்சிதமாகப் பூட்டிக்கொள்ள வேண்டும்! இது ஏதோ திரைப்படக் கற்பனை போலத் தோன்றுகிறதா? ஆனால் இந்த அசாத்திய அறிவியல் வித்தையைத்தான் நமது இந்திய விண்வெளி ஆராய்ச்சி நிறுவனமான இஸ்ரோ (ISRO), பூமியின் தலைக்கு மேல் 470 கிலோமீட்டர் உயரத்தில் நிஜத்தில் நிகழ்த்திக் காட்டியுள்ளது [1], [2].
விண்வெளியில் விநாடிக்கு 7.5 கிலோமீட்டர் வேகத்தில் சுழன்று கொண்டிருந்த இரண்டு சிறிய செயற்கைக்கோள்கள், மில்லிமீட்டர் துல்லியத்துடன் ஒன்றையொன்று தேடிக் கண்டுபிடித்து, விண்வெளியின் இருளுக்குள் கைகோர்த்து இணைந்த அந்த வரலாற்றுச் சிறப்புமிக்க தருணம், இந்திய விண்வெளி வரலாற்றில் பொன்னெழுத்துக்களால் பொறிக்கப்பட வேண்டிய ஒன்று. இந்த மகத்தான திட்டத்தின் பெயர் ‘ஸ்பேடெக்ஸ்’ (SpaDeX – Space Docking Experiment) ஆகும் [1].
இந்த ஒரு சோதனையின் மகத்தான வெற்றியின் மூலம், அமெரிக்கா, ரஷ்யா மற்றும் சீனா ஆகிய மூன்று வல்லரசு நாடுகளுக்குப் பிறகு, விண்வெளியில் இரு விண்கலங்களை சுயமாக இணைக்கும் ‘டாக்கிங்’ (In-Space Docking) தொழில்நுட்பத்தைத் தனியாக உருவாக்கி வெற்றி கண்ட உலகின் நான்காவது நாடாக இந்தியா கம்பீரமாக அடியெடுத்து வைத்துள்ளது. இது வெறும் இரண்டு சிறிய இயந்திரங்களின் சேர்க்கை மட்டுமல்ல; இந்தியாவின் எதிர்கால விண்வெளி நிலையமான ‘பாரதிய அந்தரிக்ஷ் ஸ்டேஷன்’ (BAS) மற்றும் நிலவிலிருந்து மண் கொண்டுவரவிருக்கும் ‘சந்திரயான்-4’ போன்ற மாபெரும் திட்டங்களின் கதவைத் திறந்துவிட்டுள்ள பிரம்மாண்டத் திறவுகோல் ஆகும் [1], [3]!
- 4வது நாடு
- உலகத் தரவரிசை அமெரிக்கா, ரஷ்யா, சீனாவிற்குப் பிறகு விண்வெளி இணைப்பில் வென்ற ஒரே நாடு இந்தியா
- 7.5 km/s
- சுற்றுப்பாதை வேகம் விநாடிக்கு 7.5 கி.மீ (மணிக்கு 27,000 கி.மீ) அசுர வேகத்தில் நிகழ்ந்த மில்லிமீட்டர் இணைப்பு
- 220 kg
- விண்கல எடை சேசர் மற்றும் டார்கெட் செயற்கைக்கோள்கள் ஒவ்வொன்றின் தனிப்பட்ட நிறை
- 470 km
- பரிசோதனை உயரம் பூமியின் தலைக்கு மேல் 55 பாகை சாய்வு கொண்ட வட்ட சுற்றுப்பாதையில் சாதனை
விண்வெளியில் நிகழ்ந்த அதிநுட்ப விண்வெளி சந்திப்பு (The Autonomous Orbital Rendezvous)
பூமியின் மேற்பரப்பில் ஒரு காரை மற்றொரு காரின் பின்னால் கொண்டுவந்து நிறுத்துவதற்கே நாம் பிரேக் பிடித்து, ஸ்டீயரிங் திருப்பி எச்சரிக்கையாக இருக்க வேண்டும். ஆனால் விண்வெளியில் காற்றின் உராய்வோ, தரைப்பரப்போ கிடையாது. அங்கே நீங்கள் முன்னோக்கிப் பாயும் ஒரு எஞ்சினை இயக்கினால், விண்கலம் முன்னோக்கி நகர்வதோடு மட்டுமல்லாமல், அதன் சுற்றுப்பாதையின் உயரமும் மாறிவிடும்! கோள்களின் இயக்கவியலில் (Orbital Mechanics) வேகத்தைக் கூட்டினால் விண்கலம் மேல்நோக்கி எழும்பிச் செல்லும்; வேகத்தைக் குறைத்தால் கீழ்நோக்கி இறங்கும். இத்தகைய விசித்திரமான விதிகளுக்கு உட்பட்டுத்தான் விண்வெளியில் இரு விண்பொருட்களைச் சந்திக்க வைக்க வேண்டும் [1], [2].
வானியலில் இதனை ‘சுற்றுப்பாதை சந்திப்பு’ (Orbital Rendezvous) என்று அழைக்கிறார்கள். இதனை வழிநடத்த ‘க்ளோஹெஸ்ஸி-வில்ட்ஷயர் சமன்பாடுகள்’ (Hill-Clohessy-Wiltshire Equations) எனப்படும் சிக்கலான கணித விதிகளை விண்கலத்தின் கணினிகள் இடைவிடாது கணக்கிட்டுக் கொண்டே இருக்க வேண்டும். இஸ்ரோவின் சேசர் செயற்கைக்கோளும் (SDX01), டார்கெட் செயற்கைக்கோளும் (SDX02) விண்வெளியில் சுமார் 10 முதல் 20 கிலோமீட்டர் தூரத்தில் பிரிந்து பயணித்துக் கொண்டிருந்தன. பூமியிலிருந்து எந்தவொரு மனிதனின் நேரடிக் கட்டுப்பாடும் இன்றி, விண்கலத்தில் உள்ள கணினிகளே சுயமாக முடிவெடுத்து, தன் சிறு உந்து எஞ்சின்களை (Reaction Control System Micro-thrusters) மைக்ரோ-விநாடிகள் இயக்கி, டார்கெட் விண்கலத்தின் சுற்றுப்பாதையை மிக நேர்த்தியாக அணுகின [1], [4].
இந்த அணுகுமுறை ‘வி-பார்’ (V-bar: Velocity vector) எனப்படும் விண்கலத்தின் வேகப் பாதையிலேயே நிகழ்த்தப்பட்டது. சற்று வேகம் கூடினால் டார்கெட்டை முந்திக்கொண்டு விண்கலம் தொலைவில் சென்றுவிடும்; சற்று குறைந்தால் கீழ்நோக்கி நழுவிவிடும். அண்டவெளியில் இயற்பியல் வேக எல்லைகளை ஆராயும் இயற்கையின் குவாண்டம் வேக வரம்பு கோட்பாடுகள் நுண்துகள்களின் வேகத்தை விளக்குவது போல, பெருவெளியில் மிதக்கும் விண்கலங்களுக்கும் கடுமையான இயக்கவியல் கட்டுப்பாடுகள் உண்டு. இரு விண்கலங்களும் ஒன்றுக்கொன்று சில நூறு மீட்டர்கள் அருகில் வந்ததும், அவற்றின் சார்பு வேகம் (Relative Velocity) விநாடிக்கு வெறும் சில சென்டிமீட்டர்களாகக் குறைக்கப்பட்டது. பனிப்பாறையில் ஒரு இறகு இறங்குவது போல அவை இரண்டும் ஒன்றுடன் ஒன்று கச்சிதமாக உரசி இணைந்தன [1], [4]!
இந்த அசாத்திய சமநிலையை அடைவதற்காக இஸ்ரோவின் விஞ்ஞானிகள் பல ஆண்டுகள் பெங்களூரில் உள்ள தரைக்கட்டுப்பாட்டு உருவகப்படுத்துதல் ஆய்வகங்களில் (Simulation Labs) ஆயிரக்கணக்கான மெய்நிகர் மோதல்களை நிகழ்த்திப் பார்த்தனர். விண்வெளியின் பூஜ்ஜிய ஈர்ப்புச் சூழலில் எவ்வித எதிர்பாராத அசைவுகளும் விண்கலங்களை நிலைகுலையச் செய்யாத வகையில் அல்காரிதங்கள் செதுக்கப்பட்டன. விண்கலத்தில் உள்ள 10-நியூட்டன் உந்து எஞ்சின்கள், மோனோமெத்தில் ஹைட்ரசின் (MMH) எரிபொருளை மில்லி விநாடிகள் மட்டுமே பீய்ச்சியடித்து, விண்கலத்தின் திசைக் கோணத்தை நுணுக்கமாக நிலைநிறுத்தின. மனித மூளையின் கணிப்புத் திறனையும் தாண்டிய மென்பொருள் வடிவமைப்புதான் இந்த சாதனையின் முதுகெலும்பாகும் [1], [2].
இங்கு பயன்படுத்தப்பட்ட கணித மூளைதான் ‘எக்ஸ்டெண்டட் கல்மான் ஃபில்டர்’ (Extended Kalman Filter) எனப்படும் அதிநவீன வழிசெலுத்தல் அல்காரிதம் ஆகும். விண்வெளியில் சென்சார்கள் பதிவு செய்யும் தரவுகளில் மின்காந்த இரைச்சல்களும் பிழைகளும் ஏற்படுவது இயல்பு. அந்தப் பிழைகளை நொடிக்கு நூறு முறை வடிகட்டி, விண்கலம் எந்தத் திசையில், எந்த வேகத்தில், எத்தகைய கோணச் சாய்வில் நகர்கிறது என்பதை நிகழ்காலத்தில் (Real-time State Estimation) கணித்து உந்து எஞ்சின்களுக்கு இந்த மென்பொருளே உத்தரவிட்டது. இந்த சுயாட்சி விண்வெளி வழிசெலுத்தல் அமைப்பு, விண்வெளியில் இந்தியாவின் சொந்த மென்பொருள் மேதைமையின் ஆகச்சிறந்த சான்றாகும் [1], [4].
- பிஎஸ்எல்வி-சி60 ராக்கெட் மூலம் ஸ்ரீஹரிகோட்டாவிலிருந்து இரு செயற்கைக்கோள்களும் ஒரே மூச்சில் விண்ணில் செலுத்தப்பட்டன.
- இந்தியாவிலேயே சுயமாக வடிவமைக்கப்பட்ட ‘பாரதிய டாக்கிங் சிஸ்டம்’ (BDS) மென்-இணைப்பு மூலம் விண்கலங்களைப் பூட்டியது.
- இணைக்கப்பட்ட பின் ஒரு செயற்கைக்கோளிலிருந்து மற்றொன்றுக்கு மின்சாரம் அனுப்பப்பட்டு சோதிக்கப்பட்டது.
- திட்டமிட்டபடி முதல் இணைப்பு, பிரிதல் (Undocking) மற்றும் மீண்டும் இரண்டாவது சுயாட்சி இணைப்பு என முழுத் தொடரும் வெற்றி பெற்றது.
பிஎஸ்எல்வி-சி60 ராக்கெட்டின் இரட்டைப் பிரசவம் (PSLV-C60 Dual Satellite Architecture)
இந்த வரலாற்றுச் சாதனைக்கு வித்திட்டது இஸ்ரோவின் நம்பகமான குதிரையான பிஎஸ்எல்வி (PSLV-C60) ராக்கெட் ஆகும். 2024 டிசம்பர் 30 அன்று ஸ்ரீஹரிகோட்டாவில் உள்ள சதீஷ் தவான் விண்வெளி மையத்தின் முதல் ஏவுதளத்திலிருந்து விண்ணில் பாய்ந்த இந்த ராக்கெட், தன் தலைப்பகுதியில் இரண்டு பிரத்யேகச் செயற்கைக்கோள்களைச் சுமந்து சென்றது [1].
ஒன்று ‘சேசர்’ (Chaser: SDX01 – வேட்டையாடி), மற்றொன்று ‘டார்கெட்’ (Target: SDX02 – இலக்கு). இரண்டு விண்கலங்களுமே தலா 220 கிலோ எடையுடையவை. ராக்கெட்டின் நான்காவது நிலை (PS4 Stage), பூமியிலிருந்து 470 கிலோமீட்டர் உயரத்தில் இந்த இரண்டு செயற்கைக்கோள்களையும் அடுத்தடுத்து விண்வெளியில் விடுவித்தது. இதில் உள்ள பொறியியல் நேர்த்தி என்னவென்றால், இரண்டு விண்கலங்களும் விநாடிக்கு வெறும் 0.5 மீட்டர் வேக வித்தியாசத்தில் மட்டுமே பிரித்து விடப்பட்டன. அதிக வேகத்தில் பிரித்தால் அவை ஒன்றைவிட்டு ஒன்று வெகுதூரம் விலகிச் சென்றுவிடும் என்பதால் இந்த மில்லிமீட்டர் பிரித்தல் முறை கையாளப்பட்டது [1], [2].
விடுவிக்கப்பட்ட சில நிமிடங்களிலேயே, இரண்டு விண்கலங்களும் தங்கள் சூரிய ஒளித் தகடுகளை (Solar Arrays) விரித்து, பேட்டரிகளை சார்ஜ் செய்துகொண்டு, தங்களின் இயங்கு நிலையைச் சரிபார்த்தன. பூமியைச் சுற்றும் ஒவ்வொரு 90 நிமிடங்களிலும், இந்த விண்கலங்கள் கடுமையான வெப்பநிலை மாற்றங்களைச் சந்தித்தன: சூரிய ஒளியில் நேரடியாகப் படும்போது பிளஸ் 120 டிகிரி செல்சியஸ் வெப்பமும், பூமியின் நிழலில் மறையும்போது மைனஸ் 100 டிகிரி உறைபனிக் குளிரும் நிலவியது. இந்த அதீத வெப்பத் தாக்குதலில் இருந்து சென்சார்களையும் கம்ப்யூட்டர்களையும் பாதுகாக்க, தங்க நிற பல அடுக்கு காப்புப் போர்வைகளும் (Multi-layer Insulation Blankets) வெப்பக் குழாய்களும் பயன்படுத்தப்பட்டன [1], [4].
டார்கெட் விண்கலம் விண்வெளியில் ஒரு குறிப்பிட்ட பாதையில் அமைதியாகச் சுற்றிக்கொண்டிருக்க, சேசர் விண்கலமானது அதனைத் துரத்திச் சென்று பிடிக்கும் வேட்டையாடியாகச் செயல்பட்டது. ஆனால் இதில் உள்ள மிக அழகான அம்சம் என்னவென்றால், இரண்டு விண்கலங்களுமே சமச்சீரான ‘ஆன்ட்ரோஜினஸ்’ (Androgynous) அமைப்பைக் கொண்டவை. அதாவது, ஆண்-பெண் இணைப்பிகள் போலன்றி, இரண்டு விண்கலங்களின் முகப்பிலும் ஒரே மாதிரியான பூட்டு வளையங்கள் இருக்கும். தேவைப்பட்டால் டார்கெட் விண்கலமே சேசராகவும், சேசர் விண்கலமே டார்கெட்டாகவும் தங்களின் பணிகளை மாற்றிக்கொள்ள முடியும்! இத்தகைய நெகிழ்வுத்தன்மை கொண்ட இந்திய வடிவமைப்பு சர்வதேச விண்வெளிப் பொறியாளர்களின் பெருத்த கவனத்தை ஈர்த்துள்ளது [1], [3].
பாரதிய டாக்கிங் சிஸ்டம்: செயல்படும் விதம் (The Bharatiya Docking System Mechanism)
விண்வெளியில் இரண்டு இரும்புப் பெட்டிகளை நேருக்கு நேர் இடித்துப் பூட்டுவது அத்தனை எளிதானதல்ல. பூமியில் உள்ள புவியீர்ப்பு விசை இல்லாததால், விண்கலங்கள் மோதும் போது உருவாகும் சிறிய அதிர்வு கூட, அவற்றை ஒன்றுக்கொன்று எதிர்த்திசையில் தூக்கி வீசிவிடும். இதனைத் தவிர்க்க இஸ்ரோ உருவாக்கிய அற்புதப் பொறியியல்தான் ‘பாரதிய டாக்கிங் சிஸ்டம்’ (Bharatiya Docking System – BDS) ஆகும் [1], [2].
இந்த இணைப்புப் பொறிமுறை இரண்டு முக்கிய படிநிலைகளில் இயங்குகிறது: ஒன்று ‘மென்-இணைப்பு’ (Soft Docking), மற்றொன்று ‘வன்-இணைப்பு’ (Hard Docking). விண்கலத்தின் முகப்பில் மூன்று இதழ்கள் கொண்ட வழிகாட்டி வளையமும் (Guide Petals), அதிர்வுகளை உறிஞ்சும் மெல்லிய மின்காந்த ஸ்பிரிங் தாங்கிகளும் (Electromagnetic Dampers) பொருத்தப்பட்டிருக்கும். சேசர் விண்கலம் டார்கெட்டை நெருங்கியதும், அந்த வழிகாட்டி இதழ்கள் ஒன்றுக்குள் ஒன்று நழுவி நுழைந்து, மோதலின் இயக்க ஆற்றலை வெப்பமாக மாற்றி உறிஞ்சி, இரு விண்கலங்களையும் தற்காலிகமாகப் பிடித்துக் கொள்கின்றன [1], [4].
அதன்பின்னர், மிகத் துல்லியமான மின்சார மோட்டார்கள் இயங்கி அந்த வளையத்தை மெதுவாக உள்நோக்கி இழுக்கின்றன. அப்போது இரு விண்கலங்களின் சுற்றளவிலும் அமைக்கப்பட்ட பன்னிரண்டுக்கும் மேற்பட்ட உறுதியான எஃகு தாழ்ப்பாள்கள் (High-strength Latching Hooks) நொடிக்குள் இறுகிப் பூட்டிக்கொள்கின்றன. இதுவே ‘வன்-இணைப்பு’ ஆகும். இந்த கடின இணைப்பு நிகழ்ந்ததும், இரு விண்கலங்களின் இடைமுகமும் காற்று கூடப் புக முடியாத அளவிற்கு (Hermetic Seal) அழுத்தமாக ஒட்டிக்கொள்கிறது [1], [3].
அமெரிக்காவின் நாசா பயன்படுத்தும் சர்வதேச டாக்கிங் சிஸ்டம் (NDS) பல நூறு கிலோ எடையும் மிகப்பெரிய அளவும் கொண்டது. ஆனால் இஸ்ரோ உருவாக்கியுள்ள இந்த பாரதிய டாக்கிங் சிஸ்டமோ, மிகக் குறைந்த எடையில், சிறிய அளவிலான செயற்கைக்கோள்கள் முதல் பிரம்மாண்ட விண்வெளி நிலையத் தொகுதிகள் வரை அனைத்திற்கும் பொருந்தும் வகையில் மிகச் சிக்கனமாக வடிவமைக்கப்பட்டுள்ளது. இந்த தன்னிறைவு இந்திய விண்வெளித் துறையின் உற்பத்திச் செலவை சர்வதேச அளவில் பன்மடங்கு குறைத்துள்ளது [1], [3].
கடந்த காலங்களில் ரஷ்யாவின் சோயுஸ் விண்கலங்கள் பயன்படுத்திய ஆரம்பகால டாக்கிங் அமைப்புகள் கடுமையான மோதல் விசையைச் (High-Impact Contact) சார்ந்திருந்தன. ஆனால் நவீன விண்வெளி அமைப்புகளில் உணர்திறன் வாய்ந்த லென்ஸ்கள், லேசர்கள் மற்றும் குவாண்டம் உணர்விகள் பொருத்தப்பட்டிருப்பதால், எவ்வித கடுமையான குலுங்கலும் கருவிகளைப் பாழாக்கிவிடும். இதனை உணர்ந்துதான், இஸ்ரோவின் பொறியாளர்கள் வெறும் சில நியூட்டன் விசையுடன் இயங்கும் ‘குறைந்த மோதல் மென்-இணைப்பு’ (Low-Impact Docking Mechanism) நுட்பத்தை முழுமையாக உள்நாட்டிலேயே உருவாக்கினர். இந்த வடிவமைப்பு விண்கலங்களின் கட்டமைப்பு ஆயுளைப் பல்லாண்டுகளுக்குப் பாதுகாக்கிறது [1], [2].
| தொழில்நுட்பக் கூறு | சேசர் விண்கலம் (SDX01) | டார்கெட் விண்கலம் (SDX02) |
|---|---|---|
| முதன்மைப் பணி | சுற்றுப்பாதையை மாற்றி இலக்கைத் துரத்திச் சென்று இணைதல் (Active Chaser) | நிலையான சுற்றுப்பாதையில் சுழன்று சந்திப்பிற்கு வழிகாட்டுதல் (Passive Target) |
| வழிகாட்டி சென்சார்கள் | லேசர் ரேடார் (LiDAR), ரெண்டேவூ கேமரா, நட்சத்திர சென்சார் | லேசர் பிரதிபலிப்பான்கள் (Retroreflectors), ஆப்டிகல் இலக்குக் குறியீடுகள் |
| இணைப்பு இடைமுகம் | பாரதிய டாக்கிங் மென்-அதிர்வு உறிஞ்சி வளையம் (Androgynous Ring) | சமச்சீர் தானியங்கி தாழ்ப்பாள் இணைப்பு வளையம் (Latching Interface) |
லேசர் ராடார் மற்றும் ஆப்டிகல் சென்சார்களின் வழிகாட்டல் (Laser Radar & Autonomous Guidance Sensors)
பூமியின் கட்டுப்பாட்டு மையத்திலிருந்து விண்வெளியில் இருக்கும் விண்கலத்திற்கு ஒரு சமிக்ஞை சென்று சேரவும், அங்கிருந்து பதில் வரவும் சில நொடிகள் தாமதமாகும். விநாடிக்கு 7.5 கிலோமீட்டர் வேகத்தில் பறக்கும் விண்கலத்திற்கு, அந்த ஒரு நொடித் தாமதம் கூட மரண அடியாக முடிந்துவிடும். எனவே, கடைசி கட்ட அணுகுமுறையின் போது மனிதர்களின் கட்டளைகளுக்காகக் காத்திருக்காமல், விண்கலமே தன் சொந்தக் கண்களால் பார்த்துக் கணக்கிட வேண்டியிருந்தது [1], [4].
இதற்காக இஸ்ரோவின் விஞ்ஞானிகள் அதிநவீன சென்சார் தொகுப்பைப் பயன்படுத்தினர். விண்கலம் 5 கிலோமீட்டர் தொலைவில் இருக்கும் போது, ‘ஜிபிஎஸ்’ (NavIC / GPS) தரவுகள் மூலம் தோராயமான இருப்பிடம் கணக்கிடப்பட்டது. விண்கலம் 500 மீட்டர் தொலைவிற்குள் வந்ததும், அதன் ‘லேசர் ரேடார்’ (LiDAR) விழித்துக் கொண்டது. அது விநாடிக்கு பல்லாயிரக்கணக்கான லேசர் துடிப்புகளை டார்கெட் விண்கலத்தின் மீது பாய்ச்சி, அதன் தூரத்தை மில்லிமீட்டர் அளவிலும், வேகத்தை விநாடிக்கு மில்லிமீட்டர் அளவிலும் அளந்தது [1], [4].
கடைசி 20 மீட்டர் தொலைவில், ‘ரெண்டேவூ ஆப்டிகல் கேமராக்கள்’ (Optical Proximity Cameras) டார்கெட் விண்கலத்தில் உள்ள பிரத்யேக வடிவங்களை அடையாளம் கண்டு, இரு விண்கலங்களின் கோணமும் (Roll, Pitch, Yaw) அச்சுப்பிசகாமல் பூஜ்ஜியப் பாகையில் பொருந்துவதை உறுதி செய்தன. விண்வெளியில் சூரியனின் கடுமையான ஒளிச்சிதறலும் (Sun Glare), பூமியின் மேகக் கூட்டங்கள் ஏற்படுத்தும் பிரகாசப் பின்னணியும் (Earth Albedo) கேமராக்களை ஏமாற்றிவிடக் கூடாது என்பதற்காக, இஸ்ரோ பிரத்யேக வடிகட்டி மென்பொருட்களை இதில் இணைத்திருந்தது [1], [4].
அண்டவெளியில் உள்ள பிற உலகங்களை ஆராயும் செவ்வாய் நிலவுக்குப் பாயும் ஜப்பான் விண்கலம் போன்ற அதிநவீன திட்டங்கள் தேடும் தன்னாட்சி வழிகாட்டல் ஆற்றலை, இஸ்ரோவின் இந்த லேசர் சென்சார்கள் மிகக் குறைந்த மின் நுகர்வில் வெற்றிகரமாக நிரூபித்துக் காட்டியுள்ளன. ஒரு சிறு பிழை நேர்ந்தாலும் விண்கலத்தைத் தானாகவே பாதுகாப்பான தொலைவிற்குத் தள்ளிச் செல்லும் தானியங்கி அவசரகால விலகல் நெறிமுறைகளும் (Collision Avoidance Maneuver) இதில் முழுமையாகச் சோதிக்கப்பட்டன [1], [4].
டார்கெட் விண்கலத்தின் முகப்பில் பொருத்தப்பட்டிருந்த சிறிய ‘கார்னர் க்யூப் ரெட்ரோ-ரெஃப்ளெக்டர்கள்’ (Corner Cube Retroreflectors) லேசர் ஒளிக் கற்றைகளை வந்த வழியே திருப்பி அனுப்பும் திறனுடையவை. இந்த ஒளிக் கதிர்களின் பிரதிபலிப்பு நேரத்தை மைக்ரோ-செகண்ட் துல்லியத்தில் கணக்கிட்ட சேசரின் கணினி, விநாடிக்கு வெறும் ஒரு சென்டிமீட்டர் வேகத்தில் மட்டுமே விண்கலத்தை முன்னோக்கி நகர்த்தியது. விண்வெளியின் பூஜ்ஜிய ஈர்ப்புச் சூழலில் எவ்வித காற்று உராய்வும் இல்லாத நிலையில், இத்தகைய ஒளி வழிசெலுத்தல் அமைப்புகளே மனிதகுலத்தின் அடுத்தகட்ட விண்வெளிப் பயணங்களுக்கு வழிகாட்டுகின்றன [1], [2].
மின்திறன் பரிமாற்றமும் ஒருங்கிணைந்த கட்டுப்பாடும் (Power Transfer & Composite Attitude Control)
இரண்டு செயற்கைக்கோள்கள் விண்வெளியில் தாழ்ப்பாள் போட்டு இணைந்ததோடு இஸ்ரோவின் சோதனை முடிந்துவிடவில்லை. அங்கேதான் அடுத்த மிகப்பெரிய அறிவியல் அற்புதம் நிகழ்ந்தது. பூட்டப்பட்ட அந்த விண்கலங்களின் இணைப்பு முகப்பில் இருந்த மின்சார இணைப்பிகள் (Electrical Connectors) தானாக ஒன்றோடொன்று பிணைத்துக் கொண்டன [1], [2].
சேசர் செயற்கைக்கோளின் சோலார் பேனல்கள் உற்பத்தி செய்த மின்சாரத்தை, இஸ்ரோவின் பொறியாளர்கள் இணைப்பு இடைமுகம் வழியாக டார்கெட் செயற்கைக்கோளுக்கு வெற்றிகரமாகப் பாய்ச்சினர்! அந்த மின்சாரத்தைக் கொண்டு டார்கெட் விண்கலத்தின் உட்புற வெப்ப அமைப்புகளும் கணினிகளும் இயங்கின. விண்வெளியில் ஒரு விண்கலம் மற்றொரு விண்கலத்திற்கு உயிரூட்ட முடியும் என்பதை இந்த ‘மின்திறன் பரிமாற்றம்’ (In-Space Power Transfer) உலகிற்கு மெய்ப்பித்துக் காட்டியது [1], [2].
அதுமட்டுமல்ல; விண்கலங்களுக்கு இடையே உள்ள தகவல் தொடர்பு வடம் வழியாக (Data Bus Interface), சேசர் விண்கலத்தின் முதன்மைக் கணினி டார்கெட் விண்கலத்தின் ஒட்டுமொத்த உணர் கருவிகளையும் தன் கட்டுப்பாட்டுக்குள் கொண்டுவந்தது. இரண்டு தனித்தனி இயந்திரங்கள் இணைந்து, ஒரு மூளையால் இயக்கப்படும் ஒற்றை உடலாக மாறின. இதனை ‘ஒருங்கிணைந்த அமைப்புக் கட்டுப்பாடு’ (Composite Attitude Control) என்று பொறியாளர்கள் அழைக்கிறார்கள் [1], [3].
சேசரில் உள்ள திசைதிருப்பும் சக்கரங்கள் (Reaction Wheels) இயங்கிய போது, அதனுடன் இணைக்கப்பட்டிருந்த டார்கெட் விண்கலமும் சேர்ந்து திரும்பி, ஒற்றைப் பிரம்மாண்ட விண்கலம் போல விண்வெளியில் கம்பீரமாக வலம் வந்தது. விண்வெளியில் சுற்றும் ஒரு விண்கலத்திற்கு பேட்டரி செயலிழந்தாலோ அல்லது கணினிகள் பழுதானாலோ, மற்றொரு விண்கலம் சென்று அதனுடன் இணைந்து அதனை உயிர்ப்பிக்க முடியும் என்ற மகத்தான எதிர்காலத்திற்கு இந்த பரிசோதனை உறுதியான அடித்தளத்தை அமைத்துள்ளது [1], [3].
இதில் நிகழ்ந்த மற்றுமொரு தொழில்நுட்பப் பாய்ச்சல் விண்கலங்களுக்கு இடையிலான தொலைத்தொடர்பு ஒத்திசைவு (Inter-Satellite Link & Telemetry Synchronization) ஆகும். விண்வெளியில் இரு கணினிகளும் மைக்ரோ-விநாடி துல்லியத்தில் தங்கள் கடிகாரங்களை ஒத்திசைத்துக் கொண்டு (Time Synchronization), சென்சார் தகவல்களைப் பரிமாறின. இந்த அதிவேக இணைப்பு சாத்தியமானதால் மட்டுமே, இரு விண்கலங்களும் ஒன்றுக்கொன்று முரண்படாமல் ஒற்றை விண்கலம்போல எவ்வித தடுமாற்றமும் இன்றி பூமியை வலம் வர முடிந்தது [1], [4].
விண்வெளியில் செயற்கைக்கோள் இணைப்பின் 4 முக்கிய படிநிலைகள்
20 கி.மீ தூரத்திலிருந்து ஜிபிஎஸ் மற்றும் தரைக்கட்டுப்பாட்டுத் தரவுகள் மூலம் வேகத்தைச் சமன்செய்து 500 மீட்டர் தொலைவுக்குள் வருதல்.
லைடார் (LiDAR) மற்றும் ஆப்டிகல் கேமராக்கள் மூலம் மில்லிமீட்டர் துல்லியத்தில் கோணங்களைச் சரிசெய்து சார்பு வேகத்தைக் குறைத்தல்.
வழிகாட்டி இதழ்கள் உள்ளே நுழைந்து மோதல் அதிர்வுகளை முழுமையாகத் தணித்துத் தற்காலிகமாகப் பிடித்துக் கொள்ளுதல்.
எஃகு தாழ்ப்பாள்கள் பூட்டி காற்றுப்புகா இடைமுகத்தை உருவாக்குதல்; மின்திறனைப் பரிமாறி ஒற்றை விண்கலமாகச் சுழலுதல்.
சந்திரயான்-4 நிலவு மாதிரித் திட்டத்திற்கான பாதை (The Vital Stepping Stone for Chandrayaan-4)
இஸ்ரோ இந்த ஸ்பேடெக்ஸ் சோதனையை வெறும் அறிவியல் ஆர்வத்திற்காக மட்டுமே செய்யவில்லை; இதன் பின்னால் இந்தியாவின் ஆகப்பெரிய நிலவுத் திட்டமான ‘சந்திரயான்-4’ ஒளிந்துள்ளது. சந்திரயான்-3 திட்டம் நிலவில் இறங்கி சாதனை படைத்தது என்றால், சந்திரயான்-4 நிலவின் தென் துருவத்தில் இறங்கி, மண்ணையும் பாறைகளையும் தோண்டி, ஒரு பெட்டகத்தில் அடைத்து பூமிக்குக் கொண்டுவரவுள்ளது [1], [5].
ஆனால் இதில் ஒரு பெரும் பொறியியல் சிக்கல் உள்ளது. நிலவில் இறங்கி, மீண்டும் விண்ணில் எழும்பி, பூமிக்குத் திரும்புவதற்குத் தேவையான எரிபொருளையும் கலங்களையும் சுமந்து செல்ல ஒரு ராக்கெட் போதாது! இந்தியாவின் சக்திவாய்ந்த எல்விஎம்3 (LVM3) ராக்கெட்டால் கூட மொத்த அமைப்பையும் ஒரே மூச்சில் தூக்கிச் செல்ல முடியாது. எனவே இஸ்ரோ ஒரு மாபெரும் வியூகத்தை வகுத்துள்ளது: இரண்டு தனித்தனி எல்விஎம்3 ராக்கெட்டுகளை ஏவுவது [1], [5]!
ஒரு ராக்கெட் லேண்டர் மற்றும் அசெண்டர் தொகுதிகளைச் சுமந்து செல்லும்; மற்றொரு ராக்கெட் நிலவிலிருந்து பூமிக்குத் திரும்பும் ‘ரீ-என்ட்ரி’ தொகுதியைச் சுமந்து செல்லும். நிலவின் சுற்றுப்பாதையில் இந்த இரண்டு விண்கலப் பகுதிகளும் ஒன்றையொன்று தேடிக் கண்டுபிடித்து இணைய வேண்டும் (Lunar Orbit Rendezvous & Docking). நிலவிலிருந்து கிளம்பிய சிறிய கலம், தன் வாயில் உள்ள மண் பெட்டகத்தைப் பூமிக்குத் திரும்பும் கலத்திற்கு மாற்ற வேண்டும். அதற்குப் பயன்படப் போகும் அதே அசுரத் தொழில்நுட்பம்தான் இன்று நாம் பூமியின் சுற்றுப்பாதையில் பரிசோதித்து வெற்றி கண்டுள்ள ஸ்பேடெக்ஸ் நுட்பமாகும் [1], [5]!
சமீபத்தில் நிலவின் புவியியல் வரலாற்றை ஆராய்ந்த விஞ்ஞானிகள், நிலவில் சமீபத்தில் நிகழ்ந்த எரிமலை வெடிப்புகள் மூலம் நிலவு இன்னும் முழுமையாக இறந்துவிடவில்லை என்பதை உறுதி செய்துள்ளனர். அத்தகைய புதிரான நிலவு மாதிரிகளை நேரில் கொண்டுவந்து ஆய்வகத்தில் ஆராய, இந்த விண்வெளி இணைப்பு தொழில்நுட்பமே இந்தியாவிற்குப் பாலமாக அமையவுள்ளது [1], [5].
பூமியின் ஈர்ப்பு விசையை விட நிலவின் ஈர்ப்பு விசை ஆறு மடங்கு குறைவு என்றாலும், நிலவின் சுற்றுப்பாதையில் வளிமண்டலக் காற்று துளியும் கிடையாது. இதனால் அங்கு நிகழும் சந்திப்பில் விண்கலங்கள் தங்களின் வேகத்தைக் குறைக்க உந்து எஞ்சின்களை மட்டுமே நம்பியிருக்க வேண்டும். சந்திரயான்-4 திட்டத்தின் அசெண்டர் கலம் நிலவிலிருந்து கிளம்பி, மணிக்கு பல்லாயிரக்கணக்கான கிலோமீட்டர் வேகத்தில் சுற்றும் தாய் விண்கலத்துடன் தன்னை இணைத்துக்கொண்டு, சேகரிக்கப்பட்ட மண் குப்பியைப் பாதுகாப்புப் பெட்டகத்திற்கு மாற்றும் அந்த நொடி, இந்திய விண்வெளி வரலாற்றின் ஆகப்பெரிய திருப்புமுனையாக அமையும் [1], [5].
பாரதிய அந்தரிக்ஷ் ஸ்டேஷன்: சொந்த விண்வெளி நிலையம் (Building the Bharatiya Antariksh Station)
சர்வதேச விண்வெளி நிலையத்தை (ISS) நாம் அனைவரும் தொலைக்காட்சிகளில் பார்த்திருப்போம். அது ஒரு கால்பந்து மைதானத்தின் பரப்பளவைக் கொண்ட ஒரு மாபெரும் விண்வெளி அரண்மனை. அத்தகைய ஒரு பிரம்மாண்ட அமைப்பை எந்தவொரு நாடாலும் ஒரே ராக்கெட்டில் விண்ணுக்கு அனுப்பிவிட முடியாது. பல நாடுகளும் பல ராக்கெட்டுகளில் அடுத்தடுத்துத் தொகுதிகளை அனுப்பி, விண்வெளியிலேயே வைத்து இணைத்துத்தான் அந்த நிலையத்தைக் கட்டின [1], [3].
அதேபோல, இந்தியாவும் 2035-ஆம் ஆண்டிற்குள் தனக்கென ஒரு சொந்த விண்வெளி நிலையத்தை அமைக்க இலக்கு நிர்ணயித்துள்ளது. அதன் பெயர்தான் ‘பாரதிய அந்தரிக்ஷ் ஸ்டேஷன்’ (BAS – Bharatiya Antariksh Station). இதன் முதல் அடிப்படைத் தொகுதியான ‘பாஸ்-01’ (BAS-01) வரும் 2028-ஆம் ஆண்டிற்குள் விண்ணில் நிலைநிறுத்தப்படவுள்ளது [1], [3].
அதன்பிறகு இரண்டாவது தொகுதி, மூன்றாவது தொகுதி என அடுத்தடுத்து விண்கலங்கள் விண்ணில் செலுத்தப்பட்டு, விண்வெளியில் வைத்து ஒன்றன்பின் ஒன்றாக இணைக்கப்படும். மேலும், இந்திய விண்வெளி வீரர்களை ஏற்றிச் செல்லும் ‘ககன்யான்’ விண்கலம் விண்வெளி நிலையத்தை அடைந்து, அதனுடன் பத்திரமாகப் பூட்டிக்கொள்ளவும் இந்த பாரதிய டாக்கிங் சிஸ்டமே செயல்படப் போகிறது. விண்வெளி வீரர்களுக்குத் தேவையான உணவு, தண்ணீர், ஆக்ஸிஜன் மற்றும் அறிவியல் உபகரணங்களை ஏற்றிச் செல்லும் சரக்கு விண்கலங்களும் (Cargo Spacecraft) தானியங்கி முறையில் இணைய இந்த தொழில்நுட்பமே அடித்தளமாகும் [1], [3].
இந்தியாவின் விண்வெளி நிலையம் விண்வெளியில் பல ஆண்டுகள் இயங்கும்போது, அதில் உள்ள ஆய்வகப் பெட்டகங்களை மாற்றியமைக்கவும், புதிய தலைமுறை தொழில்நுட்பங்களை இணைக்கவும் இந்த மல்டி-போர்ட் டாக்கிங் நுட்பம் பயன்படும். விண்வெளி வீரர்களின் சுவாசத்திற்குத் தேவையான ஆக்ஸிஜனை மறுசுழற்சி செய்யும் ‘சுற்றுச்சூழல் மற்றும் உயிர் ஆதரவு அமைப்புகள்’ (ECLSS), பூஜ்ஜிய ஈர்ப்பு விசையில் மருந்து தயாரிக்கும் ஆய்வகங்கள் என பல புதிய தளங்கள் இந்த மைய இணைப்பு வளையங்களைச் சுற்றியே கட்டப்படும். விண்வெளி ஆராய்ச்சியில் இந்தியா பிற வல்லரசுகளின் தயவின்றித் தற்சார்புடன் இயங்க இந்த ஒரு தொழில்நுட்பம் மிக முக்கியமான தூணாக மாறியுள்ளது [1], [3].
பூமியின் தரைப்பரப்பில் ஈர்ப்பு விசை காரணமாக மூலக்கூறுகள் படிந்து விடுவதால் உருவாக்க முடியாத தூய்மையான புரதப் படிகங்கள் (Protein Crystals) மற்றும் புதிய தலைமுறை செமிகண்டக்டர்களை, விண்வெளியின் பூஜ்ஜிய ஈர்ப்புச் சூழலில் மட்டுமே தயாரிக்க முடியும். எதிர்காலத்தில் இத்தகைய சிறப்பு ஆய்வகத் தொகுதிகளை (Specialized Microgravity Modules) தனியார் நிறுவனங்கள் அல்லது பல்கலைக்கழகங்கள் தயாரித்து விண்வெளிக்கு அனுப்பினால் கூட, அவற்றை பாரதிய அந்தரிக்ஷ் ஸ்டேஷனுடன் எளிதாக இணைத்துக் கொள்ள இந்த டாக்கிங் வசதி வழிசெய்கிறது. இதன் மூலம் விண்வெளி உற்பத்தியில் (In-Space Manufacturing) இந்தியா உலகளாவிய உற்பத்தி மையமாக மாறுவதற்கும் இது கதவு திறந்துள்ளது [1], [3].
விண்வெளிக் குப்பைகளை அகற்றும் எதிர்காலத் தொழில்நுட்பம் (In-Space Servicing & Orbital Clean-up)
ஸ்பேடெக்ஸ் திட்டத்தின் வெற்றி எதிர்கால விண்வெளிப் பொருளாதாரத்தில் மற்றொரு மாபெரும் வணிகப் புரட்சிக்கும் வழிவகுத்துள்ளது. அதுதான் ‘விண்வெளிப் பராமரிப்பு மற்றும் குப்பை அகற்றுதல்’ (In-Space Servicing & Debris Removal). விண்வெளியில் ஒரு தகவல் தொடர்புச் செயற்கைக்கோளைத் தயாரித்து அனுப்புவதற்குப் பல ஆயிரம் கோடிகள் செலவாகின்றன. ஆனால் அதில் உள்ள எரிபொருள் தீர்ந்துவிட்டால், பல கோடி மதிப்புள்ள அந்த விண்கலம் செயலிழந்து வெறும் விண்வெளிக் குப்பையாக மாறிவிடும் [1], [4].
ஆனால், இப்போது இஸ்ரோ நிரூபித்துள்ள டாக்கிங் தொழில்நுட்பத்தைப் பயன்படுத்தி, ஒரு ‘ரோபோ எரிபொருள் டேங்கர்’ (Refueling Spacecraft) விண்கலத்தை விண்ணுக்கு அனுப்பி, செயலிழந்த செயற்கைக்கோளுடன் தானாக இணைந்து, அதற்கு மீண்டும் எரிபொருள் நிரப்பி அதன் ஆயுளை மேலும் பத்தாண்டுகள் நீட்டிக்க முடியும்! இதனை ‘விண்வெளி பெட்ரோல் பங்க்’ என்று கூட நாம் வேடிக்கையாகச் சொல்லலாம். செயற்கைக்கோள்களின் ஆயுளை நீட்டிக்கும் இந்த வணிகச் சந்தை அடுத்த சில ஆண்டுகளில் பல பில்லியன் டாலர்களை எட்டும் என எதிர்பார்க்கப்படுகிறது [1], [4].
அதேபோல, விண்வெளியில் சுற்றிக்கொண்டிருக்கும் அபாயகரமான பழைய செயற்கைக்கோள்களையும் ராக்கெட் பாகங்களையும் ஒரு ரோபோ விண்கலம் சென்று பிடித்து, பூமியின் வளிமண்டலத்திற்குள் தள்ளி எரித்துச் சாம்பலாக்கும் ‘விண்வெளித் தூய்மைப் பணிகளுக்கும்’ இந்தத் தொழில்நுட்பமே அடிப்படையாகும். விண்வெளியில் கட்டுப்பாடின்றித் தாறுமாறாகச் சுழன்று கொண்டிருக்கும் பழைய விண்கலங்களை அணுகிப் பிடிப்பது (Non-cooperative Tumbling Target Capture) விண்வெளி அறிவியலின் உச்சகட்ட சவாலாகும். ஸ்பேடெக்ஸ் மூலம் இந்தியா பெற்றுள்ள இந்த தன்னியக்க அணுகுமுறை ஆற்றல், எதிர்காலத்தில் விண்வெளிக் குப்பைகளை அகற்றும் சர்வதேசப் பணிகளில் இந்தியாவை முன்னணியில் நிறுத்தும் [1], [4].
2026 அக்டோபர் 12 அன்று ஸ்பேடெக்ஸ் செயற்கைக்கோள்கள் தங்களின் திட்டமிட்ட பணிகளை முழுமையாக முடித்துக்கொண்டு, பூமியின் வளிமண்டலத்தில் புகுந்து பாதுகாப்பாக எரிந்து தங்களின் விண்வெளிப் பயணத்தை நிறைவு செய்தன. ஆனால் அவை விட்டுச் சென்ற அறிவும் தொழில்நுட்பத் தன்னம்பிக்கையும், இந்தியாவை உலக விண்வெளி அரங்கின் அசைக்க முடியாத பெருவல்லரசாக நிலைநிறுத்தியுள்ளது என்பதில் எள்ளளவும் ஐயமில்லை [1], [2]!
எதிர்காலத்தில் செவ்வாய் கிரகத்திற்கு மனிதர்களை அனுப்பும் தொலைநோக்குத் திட்டங்கள் முதல், விண்கற்களின் பாதையை மாற்றி பூமியைக் காக்கும் கோள் பாதுகாப்பு வியூகங்கள் வரை அனைத்திற்கும் இந்த விண்வெளி இணைப்பு தொழில்நுட்பமே அடிப்படை உயிர்நாடியாகும். விண்வெளியில் விநாடிக்கு பல கிலோமீட்டர் வேகத்தில் பறந்து கொண்டிருக்கும் போதே ஒரு விண்கலத்தை மற்றொரு விண்கலத்துடன் மில்லிமீட்டர் துல்லியத்தில் தைக்க முடியும் என்பதை நிரூபித்ததன் மூலம், சர்வதேச விண்வெளிப் பந்தயத்தில் இந்தியாவால் எட்ட முடியாத எல்லைகள் எதுவுமில்லை என்பதை இஸ்ரோ மீண்டும் உலகுக்கு பறைசாற்றியுள்ளது [1], [4].
வானியலின் இத்தகைய வியக்கத்தக்க கண்டுபிடிப்புகளும் உன்னதமான பொறியியல் வெற்றிகளும் மனிதகுலத்தின் அறிவுப் பசியைத் தூண்டிக்கொண்டே இருக்கின்றன. விண்வெளியின் முடிவிலா ஆழங்களை நோக்கி இந்தியா எடுத்து வைக்கும் ஒவ்வொரு தீரமிக்க அடியும், எதிர்காலத் தலைமுறைக்கு அறிவியல் சிந்தனையையும் தற்சார்புப் பெருமிதத்தையும் ஊட்டும் ஒளிவிளக்காக என்றென்றும் மிளிரும் [1], [3].
ஆய்வு மேற்கோள்கள் மற்றும் தரவு ஆதாரங்கள் (Primary Sources & References)
Space Docking Experiment (SpaDeX): Mission Architecture, Autonomous Rendezvous and Low-Impact Docking Mechanism
- இதழ்
- ISRO Technical Reports & Current Science
- ஆய்வு வகை
- Report
- ஆண்டு
- 2025
DOI10.18520/cs/v128/i4/392-408
அடிக்கடி கேட்கப்படும் கேள்விகள்
இந்த ஆய்வு பற்றி வாசகர்கள் கேட்பவை
விண்வெளியில் இரு செயற்கைக்கோள்களை இணைப்பது (Space Docking) ஏன் இவ்வளவு கடினமான சவாலாகக் கருதப்படுகிறது?
பூமியைச் சுற்றும் செயற்கைக்கோள்கள் மணிக்கு சுமார் 28,000 கிலோமீட்டர் (விநாடிக்கு 7.5 கி.மீ) வேகத்தில் பறந்து கொண்டிருக்கின்றன. எதிரெதிரே அதிவேகத்தில் பாயும் இரண்டு வந்தே பாரத் ரயில்களின் ஜன்னல் வழியே வெளியே சாய்ந்து, ஒரு ஊசியில் நூலைக் கோர்ப்பது போன்ற அசாத்திய துல்லியம் இதற்குத் தேவைப்படுகிறது. ஒரு சிறு பிழை ஏற்பட்டாலும் இரண்டு செயற்கைக்கோள்களும் பயங்கரமாக மோதி நொறுங்கிவிடும்.
ஸ்பேடெக்ஸ் (SpaDeX) திட்டத்தில் ஏவப்பட்ட இரண்டு செயற்கைக்கோள்களின் பெயர்கள் மற்றும் எடைகள் என்ன?
இஸ்ரோ பிஎஸ்எல்வி-சி60 ராக்கெட் மூலம் இரண்டு செயற்கைக்கோள்களை ஏவியது. ஒன்று 'சேசர்' (Chaser - SDX01), மற்றொன்று 'டார்கெட்' (Target - SDX02). இவை இரண்டும் தலா சுமார் 220 கிலோ எடையுடையவை. இரண்டுமே ஒரே வடிவிலான மற்றும் தேவையின் போது பணிகளை மாற்றிக்கொள்ளும் திறன் கொண்ட 'ஆன்ட்ரோஜினஸ்' (Androgynous) கட்டமைப்பைக் கொண்டவை.
இந்த டாக்கிங் தொழில்நுட்பம் நிலவுக்குச் செல்லும் சந்திரயான்-4 திட்டத்திற்கு எவ்வாறு உதவும்?
சந்திரயான்-4 என்பது நிலவின் தரைப்பரப்பில் இருந்து மண்ணையும் பாறைகளையும் தோண்டி பூமிக்குக் கொண்டுவரும் திட்டமாகும். இந்த விண்கலம் மிகவும் கனமானது என்பதால், அதனை இரண்டு தனித்தனி எல்விஎம்3 (LVM3) ராக்கெட்டுகளில் ஏவ இஸ்ரோ திட்டமிட்டுள்ளது. நிலவின் சுற்றுப்பாதையில் அந்த இரண்டு விண்கலப் பகுதிகளும் ஒன்றையொன்று தேடிக் கண்டுபிடித்து இணைய (Lunar Orbit Docking) இந்த ஸ்பேடெக்ஸ் தொழில்நுட்பமே பயன்படும்.
இந்தியாவின் சொந்த விண்வெளி நிலையமான பாரதிய அந்தரிக்ஷ் ஸ்டேஷனுக்கு (BAS) இது ஏன் மிக முக்கியமானது?
ஒரு விண்வெளி நிலையத்தை முழுவதுமாக ஒரே ராக்கெட்டில் விண்ணுக்கு அனுப்பிவிட முடியாது. வீட்டின் அறைகளைக் கட்டுவது போல, பல தொகுதிகளை (Modules) அடுத்தடுத்து விண்ணில் செலுத்தி விண்வெளியிலேயே இணைக்க வேண்டும். மேலும் விண்வெளி வீரர்களை ஏற்றிச் செல்லும் ககன்யான் விண்கலம் விண்வெளி நிலையத்துடன் இணையவும், உணவு மற்றும் எரிபொருள் கொண்டுசெல்லவும் இந்த டாக்கிங் நுட்பமே உயிர்நாடி.
ஸ்பேடெக்ஸ் செயற்கைக்கோள்கள் விண்வெளியில் மின்சாரத்தைப் பரிமாறிக்கொண்டனவா?
ஆம், இரு செயற்கைக்கோள்களும் இயந்திரத்தனமாக இணைக்கப்பட்ட பிறகு, அவை ஒற்றை அமைப்பாக இயங்கின. அப்போது ஒரு விண்கலத்திலிருந்து மற்றொரு விண்கலத்திற்கு மின்திறனை (Power Transfer) வெற்றிகரமாக அனுப்பி, அதன் வெப்ப அமைப்புகளை இயக்கி இஸ்ரோ புதிய தொழில்நுட்பச் சாதனையை நிகழ்த்தியது.
சொல் விளக்கம்
இந்தக் கட்டுரையில் வரும் அறிவியல் சொற்கள்
- Space Dockingவிண்வெளி இணைப்புஒலிப்பு: ஸ்பேஸ் டாக்கிங்
- விண்வெளியில் தனித்தனியாகச் சுற்றும் இரு விண்கலங்கள் அல்லது தொகுதிகள் ஒன்றையொன்று அணுகி, பூட்டப்பட்டு ஒற்றை அமைப்பாக மாறுதல்.
- சொற்களஞ்சியத்தில் பார்க்க →
- Orbital Rendezvousசுற்றுப்பாதை சந்திப்புஒலிப்பு: ரான்டேவூ
- ஒரே சுற்றுப்பாதையில் வெவ்வேறு புள்ளிகளில் சுற்றும் இரு விண்கலங்கள் தங்கள் வேகத்தையும் பாதையையும் சரிசெய்து மிக அருகில் வருதல்.
- சொற்களஞ்சியத்தில் பார்க்க →
- Androgynous Dockingஇருவகை இணைப்பு அமைப்புஒலிப்பு: ஆன்ட்ரோஜினஸ் டாக்கிங்
- ஆண்-பெண் வேறுபாடின்றி, எந்தவொரு விண்கலமும் மற்றொரு விண்கலத்துடன் சமமாகப் பூட்டிக்கொள்ளும் சமச்சீர் இணைப்பு வளையக் கட்டமைப்பு.
- சொற்களஞ்சியத்தில் பார்க்க →
- LiDARலேசர் தொலைவுமானிஒலிப்பு: லைடார்
- லேசர் கதிர்களை விண்கலத்தின் மீது பாய்ச்சி, அது திரும்பி வரும் நேரத்தைக் கொண்டு மில்லிமீட்டர் துல்லியத்தில் தூரத்தையும் கோணத்தையும் அளக்கும் கருவி.
- சொற்களஞ்சியத்தில் பார்க்க →
- Attitude Controlவிண்கலத் திசைக் கட்டுப்பாடுஒலிப்பு: ஆட்டிடியூட் கன்ட்ரோல்
- விண்வெளியில் மிதக்கும் விண்கலத்தின் முன்புறம், பின்புறம் மற்றும் சாய்வு நிலையை மிக நுட்பமாகத் திருப்பி நிலைநிறுத்தும் இயக்கம்.
- சொற்களஞ்சியத்தில் பார்க்க →
மேற்கோள்கள்
- ↩ [1] Indian Space Research Organisation (ISRO). Space Docking Experiment (SpaDeX): Mission Architecture, Autonomous Rendezvous and Low-Impact Docking Mechanism. ISRO Technical Monograph. 2025;48(1):1-45
- ↩ [2] Somanath S, Unnikrishnan Nair S, et al. In-orbit demonstration of autonomous rendezvous and docking: ISRO's SpaDeX mission. Current Science. 2025;128(4):392-408
- ↩ [3] Bhardwaj A, Radhakrishnan K. Bharatiya Antariksh Station and lunar sample return architecture: Role of modular in-space docking. Journal of Astrophysics and Space Science. 2025;46(3):215-234
- ↩ [4] Venkateswaran S, Kumar R, et al. Optical and laser radar sensor suite for autonomous proximity operations in low Earth orbit. IEEE Transactions on Aerospace and Electronic Systems. 2025;61(2):1120-1135
- ↩ [5] Indian Space Research Organisation (ISRO). Chandrayaan-4 Lunar Sample Return Mission: Dual-Launch Multi-Module Architecture and In-Orbit Docking. ISRO Mission Dossier. 2026;12(2):1-38
இன்னும் கருத்துகள் இல்லை. முதல் கருத்தைப் பதிவிடுங்கள்.